
Servomotorische Roboterschweißzangen zum Punktschweißen
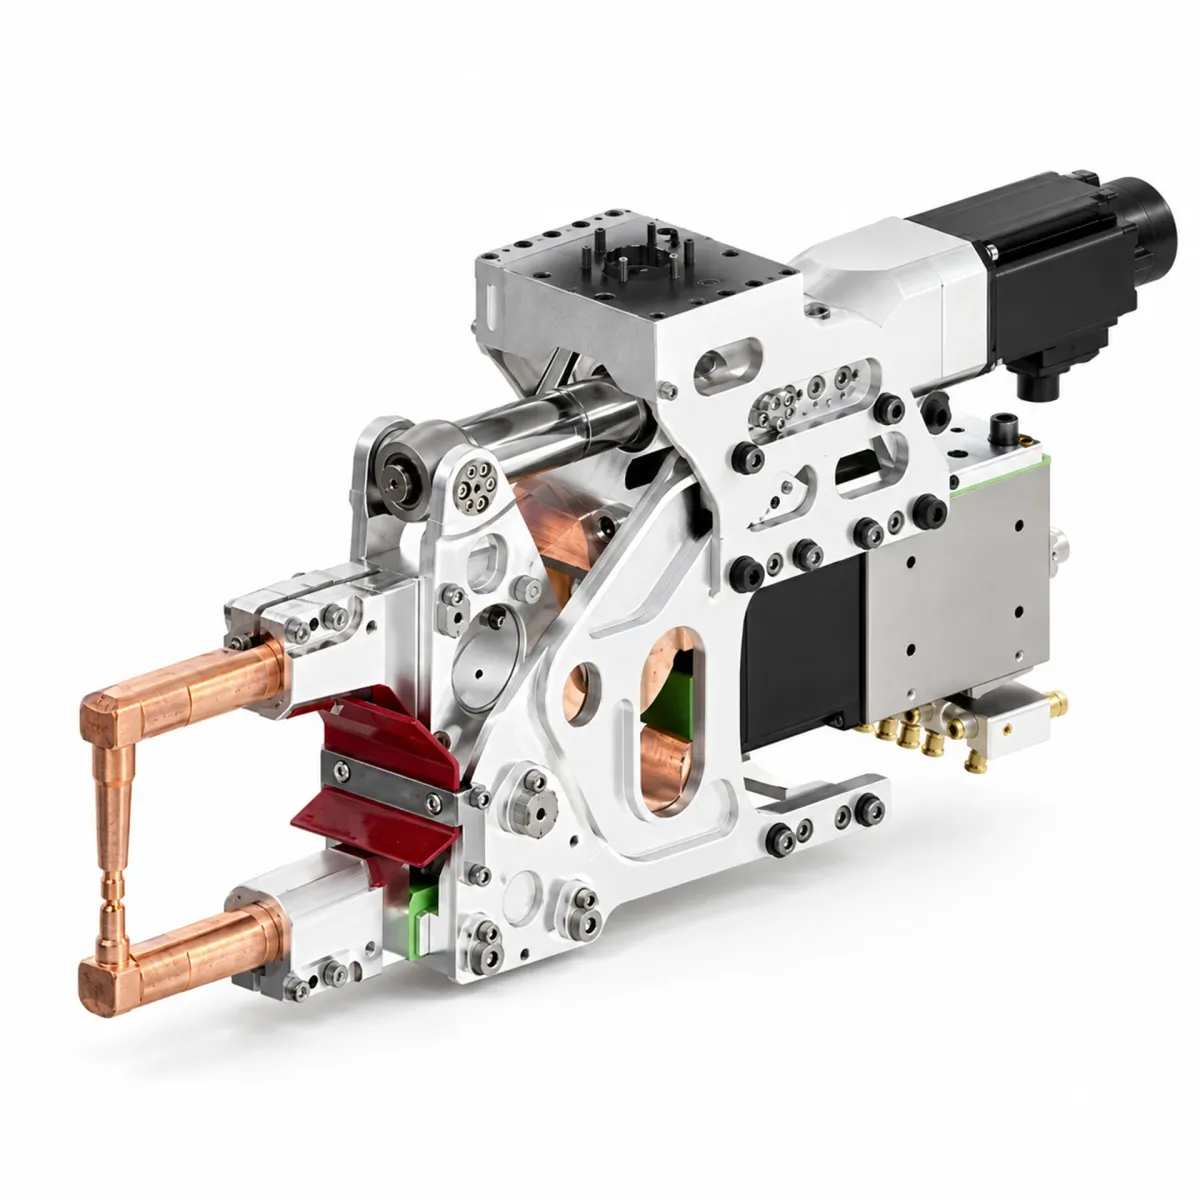
Servomotorisch angetriebene Roboterschweißzangen für das Widerstandspunktschweißen in automatisierten Fertigungslinien, erhältlich in X- und C-Bauform.
Servomotorische Roboterschweißzangen von TECNA werden in automatisierten Fertigungsanlagen zum Widerstandspunktschweißen von Blechen und metallischen Bauteilen eingesetzt. Die Schweißzange wird am Industrieroboter montiert und fährt die programmierten Schweißpositionen an. Während des Schweißvorgangs pressen die Elektroden die zu verbindenden Bleche zusammen, bevor der erforderliche Schweißstrom durch die Fügestelle fließt. Durch den servomotorischen Antrieb lassen sich die Bewegungen der Elektroden an den jeweiligen Schweißablauf anpassen und in die Robotersteuerung einbinden.
Das TECNA-Programm umfasst Roboterschweißzangen in X- und C-Bauform, die in den Ausführungen Light, Standard und Heavy erhältlich sind. Die verschiedenen Modelle unterscheiden sich hinsichtlich ihrer mechanischen Konstruktion, der möglichen Elektrodenkräfte, der Armanordnung und der verfügbaren elektrischen Konfigurationen. Für die Auswahl sind insbesondere die Bauteilgeometrie, die Zugänglichkeit der Schweißpunkte, die erforderliche Schweißkraft und die technischen Eigenschaften des eingesetzten Roboters maßgebend.
Mehrere Modelle verfügen über einen universellen motorlosen Stellantrieb von TECNA, der für die Ansteuerung durch einen Servomotor des Roboterherstellers vorgesehen ist. Dadurch kann die Bewegung der Schweißzange über die entsprechenden Roboterachsen gesteuert werden, sofern die mechanische und steuerungstechnische Kompatibilität gegeben ist. Je nach Modell sind auch andere Antriebsausführungen vorgesehen. Die genaue Kombination aus Stellantrieb, Servomotor und Robotersteuerung muss deshalb bereits bei der technischen Auslegung berücksichtigt werden.
Beim Widerstandspunktschweißen entsteht die Wärme durch den elektrischen Widerstand der Werkstoffe und ihrer Kontaktflächen. Die Elektroden übertragen gleichzeitig die erforderliche Kraft auf die Bleche. Durch das Zusammenwirken von Schweißstrom, Schweißzeit und Elektrodenkraft bildet sich im Fügebereich eine Schweißlinse. Ihre Ausbildung hängt außerdem von der Blechdicke, dem Werkstoff, der Oberflächenbeschaffenheit und dem Zustand der Elektroden ab. Eine präzise geregelte Zangenbewegung unterstützt den Prozess, kann jedoch ungeeignete elektrische Schweißparameter nicht ausgleichen.
Der servomotorische Antrieb ermöglicht es, die Annäherungsbewegung der Elektroden und den Schließvorgang an die jeweilige Anwendung anzupassen. Insbesondere beim Kontakt mit dünnen Blechen oder empfindlichen Bauteilgeometrien kann eine geeignete Bewegungsgeschwindigkeit dazu beitragen, mechanische Stöße und unerwünschte Verformungen zu begrenzen. Gleichzeitig lässt sich die Öffnungsbewegung auf die erforderlichen Freiräume abstimmen. Welche Vorteile tatsächlich erreicht werden, hängt von der Parametrierung des Antriebs und der Integration in die Robotersteuerung ab.
Bei Roboterschweißzangen in X-Bauform erfolgt die Elektrodenbewegung über eine gelenkige Armkonstruktion. Diese Anordnung wird eingesetzt, wenn die Zugänglichkeit der Fügestelle oder die erforderliche Öffnungsbewegung eine entsprechende Geometrie verlangt. C-förmige Roboterschweißzangen besitzen dagegen eine andere Armstruktur, bei der die bewegliche Elektrode üblicherweise linear auf die Gegenelektrode zufährt. Für die Entscheidung zwischen beiden Bauformen sind die Lage der Schweißpunkte, die Tiefe des Arbeitsbereichs, vorhandene Blechflansche und mögliche Kollisionen mit Spannvorrichtungen zu prüfen.
Die Modelle TECNA 2933 und 2934 Light sind für Anwendungen vorgesehen, bei denen eine kompakte Bauweise und das Gewicht der Schweißzange besonders berücksichtigt werden müssen. Die 2943 und 2944 Standard bieten weitere Möglichkeiten hinsichtlich mechanischer Ausführung und verfügbarer Schweißkräfte. Die 2946 und 2947 ergänzen das Programm in C-Bauform. Für Anwendungen mit höheren mechanischen Anforderungen stehen die X-förmigen Heavy-Ausführungen 2954 und 2955 zur Verfügung, wobei die 2954 auch mit einer Aluminiumkonstruktion angeboten wird.
Bei der Integration in eine Roboteranlage muss die Masse der Schweißzange zusammen mit ihrem Schwerpunkt und den Massenträgheitsmomenten betrachtet werden. Die maximale Traglast des Roboters allein reicht für eine zuverlässige Beurteilung nicht aus. Lange Schweißarme, eine außermittige Montage oder ungünstig verlegte Versorgungsleitungen können die zulässigen Bewegungen und Beschleunigungen beeinflussen. Auch der erforderliche Arbeitsraum und die Erreichbarkeit der einzelnen Schweißpunkte müssen mit der Roboterkinematik abgestimmt werden.
Die TECNA-Roboterschweißzangen können modellabhängig mit unterschiedlichen Schweißarmen, Elektroden und Schweißtransformatoren ausgestattet werden. Die Armgeometrie beeinflusst sowohl die Zugänglichkeit als auch das mechanische Verhalten unter Belastung. Bei der elektrischen Auslegung sind der erforderliche Schweißstrom, die Eigenschaften des Sekundärkreises und die vorgesehene Einschaltdauer zu berücksichtigen. Für entsprechende Ausführungen stehen MFDC-Konfigurationen mit Mittelfrequenztechnik zur Verfügung, bei denen der Schweißstrom als Gleichstrom bereitgestellt wird.
Ein ausreichend dimensionierter Kühlkreislauf trägt dazu bei, die Wärme aus den Elektroden und stromführenden Bauteilen abzuführen. Bei wiederholten Schweißzyklen können unzureichende Kühlwassermengen oder erhöhte Wassertemperaturen zu stärkerem Elektrodenverschleiß und veränderten Kontaktbedingungen führen. Deshalb müssen die Kühlwasserversorgung, die Wasserqualität und die Wartungsintervalle auf die jeweilige Schweißzangenkonfiguration abgestimmt werden.
Eingesetzt werden servomotorische Roboterschweißzangen unter anderem im Automobilbau, in der automatisierten Blechverarbeitung und bei der Fertigung geschweißter Metallbaugruppen. Besonders bei wiederkehrenden Schweißfolgen mit zahlreichen Schweißpunkten ermöglicht die Kombination aus Roboterbewegung und servomotorischem Zangenantrieb einen abgestimmten Produktionsablauf. Voraussetzung sind eine geeignete Schweißpunktplanung sowie die korrekte Abstimmung von Robotersystem, Schweißzange und Schweißsteuerung.
A.T.S. liefert servomotorische TECNA-Roboterschweißzangen und unterstützt Unternehmen bei der technischen Auswahl für ihre Fertigungsanlagen. Dabei werden die erforderliche Elektrodenkraft, die Werkstückgeometrie, die Zugänglichkeit der Fügestellen, die elektrische Ausstattung und die Kompatibilität mit dem vorhandenen Robotersystem berücksichtigt. Eine anwendungsgerechte Auswahl trägt dazu bei, unnötige Belastungen des Roboters zu vermeiden und gleichbleibende Bedingungen für den Schweißprozess zu schaffen.
Die richtige Lösung für Ihre Anwendung, mit der Unterstützung unserer Experten
Unsere Experten helfen Ihnen unverbindlich, das richtige Produkt für Ihren Bedarf zu finden. Sagen Sie uns, was Sie brauchen: Gemeinsam finden wir die passende Lösung.
Unverbindlich kontaktieren